第三届中欧科学家论坛TAG标签主页
2026年10月30日,第三届中欧科学家论坛在德国法兰克福举行。Md Abdus Samad Kama教授围绕网联车辆的信息物理协同:最优交通控制与通信挑战主题发表演讲。
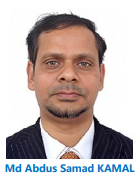
嘉宾简介:穆罕默德·阿布杜斯·萨马德·卡迈勒(Md Abdus Samad Kamal),日 本群马大学科学技术研究生院副教授。于孟加拉国库尔纳工程技术大 学获学士学位,日本九州大学获硕士及博士学位。曾任教于马来西亚 国际伊斯兰大学,并在东京大学、丰田中央研发实验室从事研究工作。 他是日本仪器与控制工程师学会(SICE)会员、IEEE 高级会员及英国 工程技术学会(IET)特许工程师。
主要内容:
演讲围绕网联交通系统中的车辆协同与交通流优化展开,介绍了融合车辆物理状态与信息空间交通数据的协同控制框架,重点阐述车辆如何通过预判交通信号变化、优化驾驶决策,实现更加平稳、高效的城市交叉口通行,并讨论了通信时延、数据缺失、传感器测量误差及潜在网络威胁带来的挑战与应对思路。
主要观点:
报告指出,车联网通信为车辆协同控制和路网整体交通优化提供了重要机遇,但控制效果受到数据质量与通信条件的制约,强调将交通控制策略与通信可靠性统筹考虑的重要性,以提升智能交通系统的运行效率、可靠性与韧性。
补充材料:
太赫兹(THz)波能够穿透许多光学不透明且不导电的材料,例如塑料、玻璃、纺织品、纸张和复合材料。这使得太赫兹成像成为制造业和质量控制领域中一种极具前景的无损检测工具。与光学不同,太赫兹波的相位可以通过电子异频检测直接测量。我们利用这一特性构建了三维太赫兹傅里叶成像系统:在该系统中,透镜将场景映射到焦平面上,复场信号在此处被记录下来,并通过数值反向传播还原至被测物体。借助此类系统,我们已成功实现了密封瓶中药品的无损检测、藏匿于丝绸被褥中的金属针检测,以及碳纤维增强复合材料中的损伤检测。
异频检测具有较大的动态范围,但每个像素都需要第二个锁相源和混频器,这使得系统成本高昂且结构复杂。许多工业任务并不需要如此高的性能。通常,一个简单的功率探测器阵列,结合通过计算从测得的强度中恢复相位的方法,就已足够。傅里叶成像特别适合探测器阵列:透镜将整个场景的信息聚焦到一个小的焦区,因此紧凑的阵列可以在单次曝光中捕获这些信息。
然而,仅凭强度来反演相位通常是一个病态问题,经典的迭代算法往往会陷入停滞或收敛到错误解。在本报告中,我将介绍人工智能如何结合波传播的物理模型来解决这一问题,涵盖范围从直通全息到傅里叶成像。在直通全息中,物理启发式神经网络无需参考光束即可从衍射图样中反演振幅和相位,确定物体距离并分离重叠物体。在傅里叶成像中,基于模拟数据训练的监督式神经网络与未经训练但符合物理规律的神经网络,利用成像系统已知的照明条件消除傅里叶平面强度的模糊性,从而仅凭单帧强度图像即可重建物体。结合太赫兹发射器和CMOS探测器阵列领域的进展,这为开发用于工业检测的快速、紧凑且低成本的太赫兹相机铺平了道路。
(文 安昱霖 )